

နှစ်ထပ်ဝင်ရိုး နေရောင်ခြည်ခြေရာခံစနစ်
ထုတ်ကုန်မိတ်ဆက်
နေနှင့် နှိုင်းယှဉ်လျှင် ကမ္ဘာ၏လည်ပတ်မှုသည် တစ်နှစ်ပတ်လုံး အတူတူမဟုတ်သောကြောင့်၊ ရာသီအလိုက် ကွဲပြားမည့် စက်ဝိုင်းတစ်ခုရှိသောကြောင့်၊ နှစ်ထပ်ဝင်ရိုးခြေရာခံစနစ်သည် ၎င်း၏ တစ်ခုတည်းသောဝင်ရိုးထက် စွမ်းအင်ထွက်ရှိမှု ပိုမိုများပြားသည်ကို အမြဲခံစားရမည်ဖြစ်သည်၊ အဘယ်ကြောင့်ဆိုသော် ၎င်းသည် ထိုလမ်းကြောင်းကို တိုက်ရိုက်လိုက်နိုင်သောကြောင့်ဖြစ်သည်။
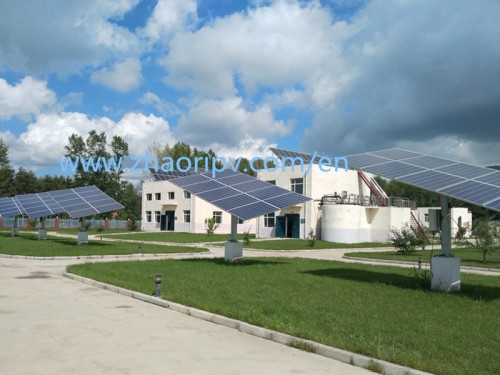
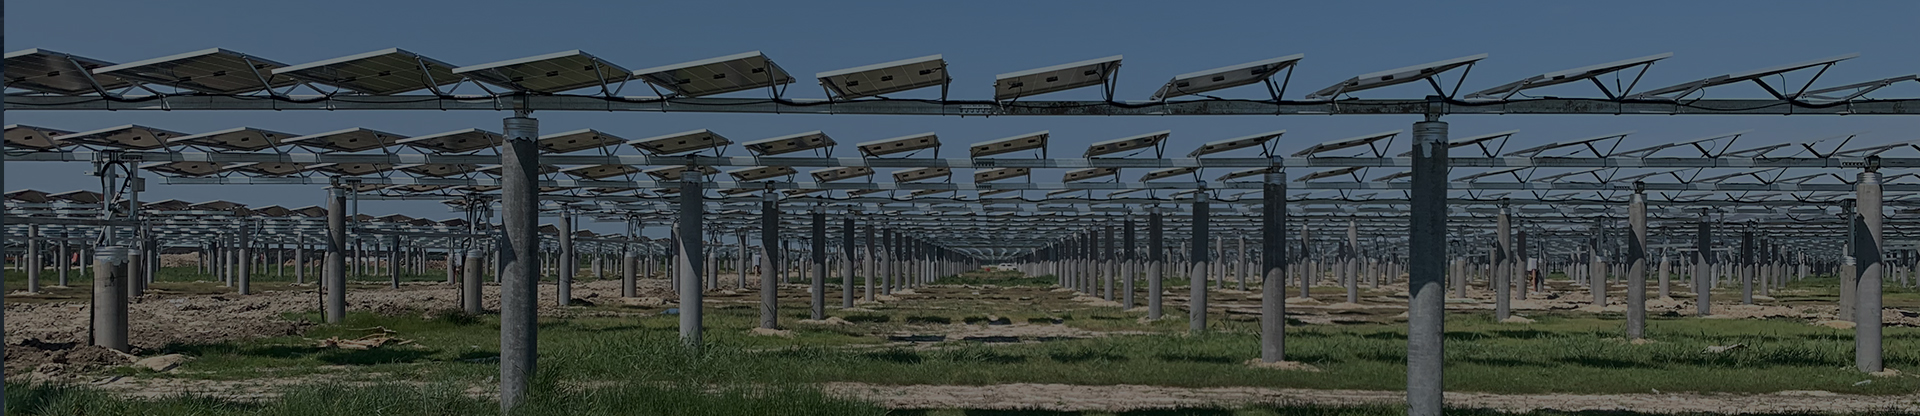
ZRD နှစ်ထပ်ဝင်ရိုး နေရောင်ခြည်ခြေရာခံစနစ်တွင် နေ၏ အဇမစ်ထောင့်နှင့် အမြင့်ထောင့်ကို နေ့စဉ် အလိုအလျောက် ခြေရာခံသည့် အလိုအလျောက်ဝင်ရိုးနှစ်ခု ပါရှိသည်။ ၎င်းတွင် အလွန်ရိုးရှင်းသောဖွဲ့စည်းပုံရှိပြီး အစိတ်အပိုင်းများနှင့် ဝက်အူချိတ်ဆက်မှု လျော့နည်းသွားကာ နှစ်ထပ်မျက်နှာ နေရောင်ခြည်စွမ်းအင်သုံးပြားများအတွက် နောက်ကျောအရိပ်များ မရှိသောကြောင့် တပ်ဆင်ခြင်းနှင့် ပြုပြင်ထိန်းသိမ်းခြင်းအတွက် အလွန်လွယ်ကူသည်။ အစုံတစ်ခုစီတွင် နေရောင်ခြည်စွမ်းအင်သုံးပြား ၆ မှ ၁၂ ခု (၁၀ မှ ၂၆ စတုရန်းမီတာခန့်) တပ်ဆင်နိုင်သည်။
ZRD dual axis solar tracking system ရဲ့ control system ဟာ GPS device ကနေ download လုပ်ထားတဲ့ longitude, latitude နဲ့ local time data တွေအရ နေကို ခြေရာခံပြီး driving system ကို ထိန်းချုပ်နိုင်ပြီး နေရောင်ခြည်ရရှိဖို့အတွက် solar panel တွေကို အကောင်းဆုံးထောင့်မှာ ထားရှိပေးတာကြောင့် နေရောင်ခြည်ကို အပြည့်အဝအသုံးချနိုင်ပါတယ်။ fixed-tilt solar system တွေထက် စွမ်းအင်ထုတ်လုပ်မှု ၃၀% မှ ၄၀% ပိုမိုထုတ်လုပ်ပေးပြီး LCOE ကို လျှော့ချပေးပြီး ရင်းနှီးမြှုပ်နှံသူတွေအတွက် ဝင်ငွေပိုမိုရရှိစေပါတယ်။
၎င်းသည် အကောင်းဆုံး မြေပြင်အနေအထား လိုက်လျောညီထွေဖြစ်အောင် ပြုလုပ်နိုင်သော လွတ်လပ်သော အထောက်အပံ့ဖွဲ့စည်းပုံတစ်ခုဖြစ်ပြီး တောင်တန်းစီမံကိန်းများ၊ နေရောင်ခြည်စွမ်းအင်သုံး ပန်းခြံ၊ စိမ်းလန်းသော ခါးပတ်စီမံကိန်းများ စသည်တို့တွင် ကျယ်ကျယ်ပြန့်ပြန့် အသုံးပြုကြသည်။
ကျွန်ုပ်တို့သည် နှစ်ဆယ်နှစ်ကျော် dual axis tracking system ကို သုတေသနပြုရန် ကတိပြုထားပါသည်။ မောင်းနှင်မှုနှင့် ထိန်းချုပ်မှုယူနစ်အားလုံးကို ကျွန်ုပ်တို့၏ နည်းပညာအဖွဲ့မှ တီထွင်ထားပြီး နေရောင်ခြည်စွမ်းအင်သုံး tracking system အတွက် အထူးဒီဇိုင်းထုတ်ထားပါသည်။ ထို့ကြောင့် dual axis tracking system ၏ ကုန်ကျစရိတ်ကို အလွန်နည်းပါးသောနေရာတွင် ကျွန်ုပ်တို့ ထိန်းချုပ်နိုင်ပြီး မောင်းနှင်မှုစနစ်အတွက် brushless D/C မော်တာကို အသုံးပြုထားပြီး ၎င်းသည် အလွန်ကြာရှည်ခံပါသည်။
ထုတ်ကုန် ကန့်သတ်ချက်များ
| ထိန်းချုပ်မှုမုဒ် | အချိန် + GPS |
| ပျမ်းမျှခြေရာခံတိကျမှု | ၀.၁°- ၂.၀°(ချိန်ညှိနိုင်သည်) |
| ဂီယာမော်တာ | ၂၄ဗို့/၁.၅အေ |
| အထွက် torque | ၅၀၀၀ နူ·M |
| ပါဝါသုံးစွဲမှုကို ခြေရာခံခြင်း | <၀.၀၂ ကီလိုဝပ်နာရီ/နေ့ |
| Azimuth ထောင့်ခြေရာခံအကွာအဝေး | ±45° |
| အမြင့်ထောင့်ခြေရာခံအကွာအဝေး | ၄၅° |
| အလျားလိုက်တွင် အများဆုံးလေတိုက်ခံမှု | > ၄၀ မီတာ/စက္ကန့် |
| လည်ပတ်နေစဉ် အများဆုံးလေတိုက်ခံနိုင်ရည် | >၂၄ မီတာ/စက္ကန့် |
| ပစ္စည်း | အပူပေး၍ နှစ်ထားသော သွပ်ရည်စိမ်ထားသည် > ၆၅μm |
| စနစ်အာမခံချက် | ၃ နှစ် |
| အလုပ်လုပ်သည့် အပူချိန် | -၄၀℃ —+၇၅℃ |
| နည်းပညာဆိုင်ရာစံနှုန်းနှင့်လက်မှတ် | CE၊ TUV |
| တစ်စုံလျှင် အလေးချိန် | ၁၅၀ကီလိုဂျီအက်စ်- ၂၄၀ ကီလိုဂရမ် |
| တစ်စုံလျှင် စုစုပေါင်းပါဝါ | ၁.၅ ကီလိုဝပ် - ၅.၀ ကီလိုဝပ် |